
虚拟仿真替代不了生产性实训:边界、短板与补齐路径
虚拟仿真能解决看不见、进不去、做不起的难题,却替代不了生产性实训中手上有没有感觉的能力。本文厘清仿真的边界与短板,提出把仿真作为前置手段,再以真实设备与生产任务补齐手感、工艺规范与真实节奏,形成分工而非替代的实训体系,并提示把仿真当等价物的常见误判。
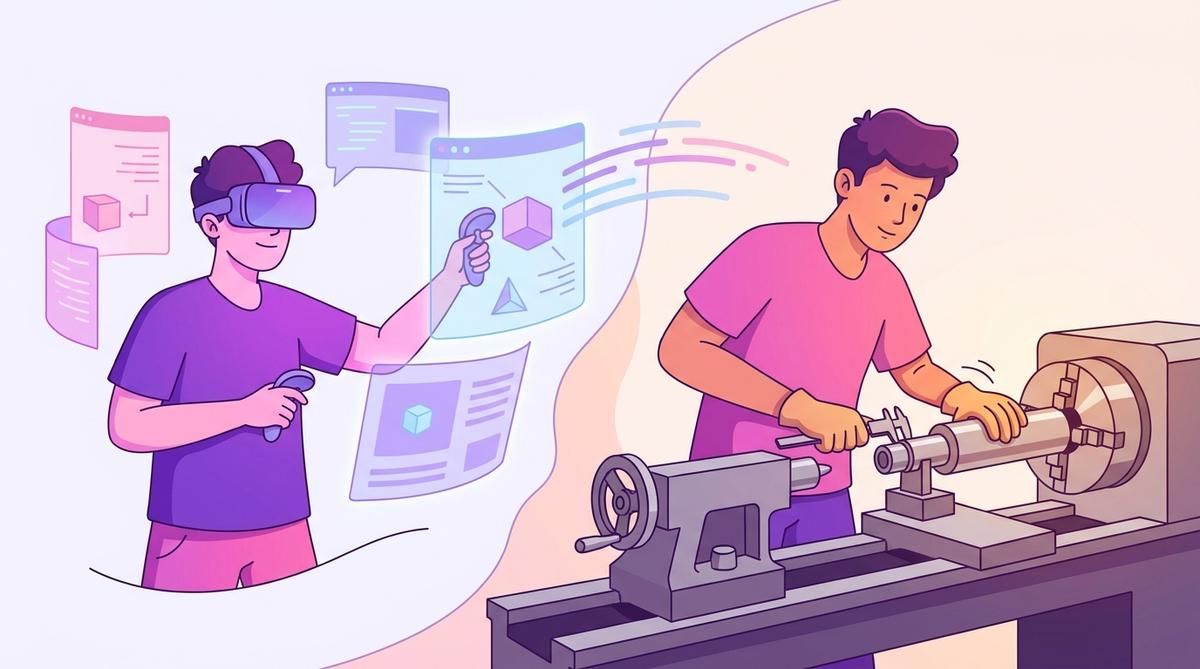
不少院校在二期"双高计划"(2025—2029)的实训条件建设中,都遇到过同一个看似合理的推演:既然高危、高成本、高污染、不可逆的实训场景都能用虚拟仿真还原,那是不是把仿真实训室的工位铺满,就能少买几台设备、少排几次车间轮岗?这个推演在预算表上很漂亮,落到人才培养上却往往走偏。虚拟仿真能解决的是"看不见、进不去、做不起"的问题,不能解决"手上有没有感觉"的问题,两者在能力形成链条上的位置并不重合。
要看清这条边界,先要承认虚拟仿真本身的价值。它通常用于原理验证、工艺预演、故障推演和反复试错,学生可以在没有物料损耗、没有安全风险的条件下把操作流程走上几十遍,把错误的代价降到接近于零。对于高压带电作业、化工泄漏处置、大型设备内部拆装这一类真实场景中难以反复安排的训练内容,仿真几乎是目前唯一可行的前置手段。问题恰恰出在"前置"这两个字被悄悄删掉之后——当仿真被当成训练的终点而不是起点,实训体系的结构就开始松动。
边界之一是体感:屏幕传递不了力矩与温度
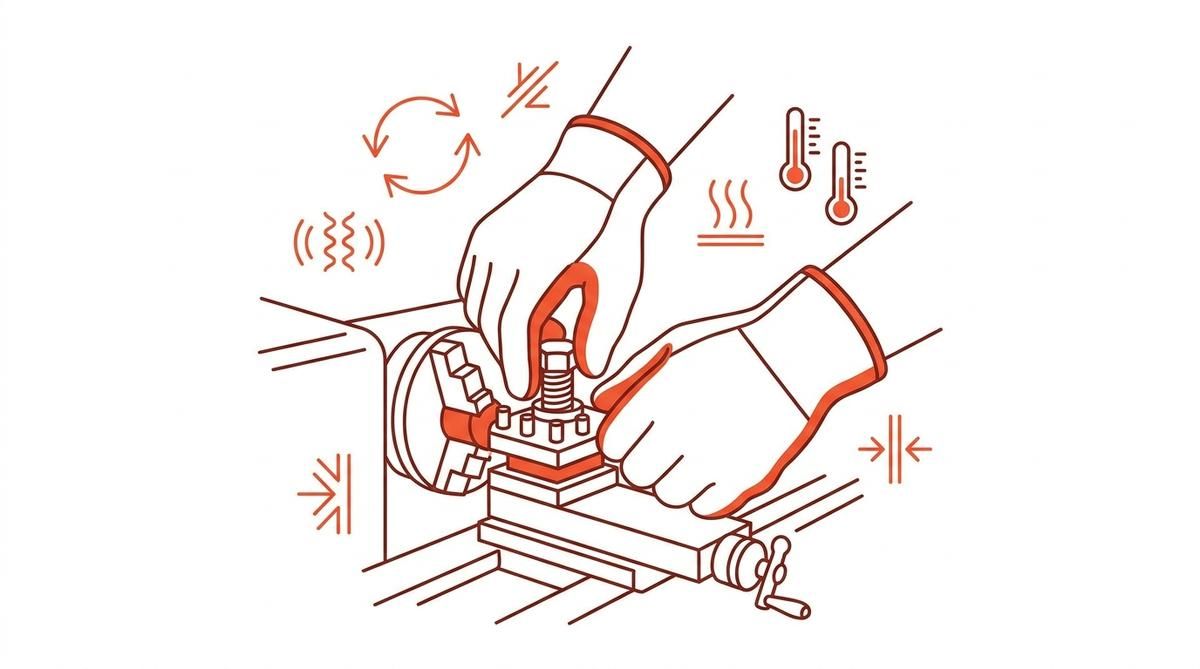
虚拟仿真的运行依赖预设模型与既定参数,它能还原的通常是视觉反馈和基础操作逻辑,对真实设备传递的物理信息则覆盖有限。力矩大小、震动频率、温度变化、阻力手感、异响音色,这些依靠手、耳、身体共同感知的细节,很难在屏幕与手柄上被精确复现。机械拆装中螺栓的松紧程度、轴承间隙是否合适、皮带张力是否到位,往往要靠反复上手才能形成判断;电气调试中线路接触不良带来的微弱信号波动、元件异常发热的手感,也属于同一类经验。
这类经验在认知科学中常被称为具身经验,它无法通过观看与点击获得。学生若长期在虚拟环境中"点一下鼠标即完成操作",缺少的是肌肉记忆的积累、手感的校准以及现场条件下的临场判断。到了真实工位,设备参数与仿真理想值存在偏差,操作者仍可能因为"手感不对"而出现失误。仿真能教会学生动作的顺序,教会不了动作的分寸感,这正是实训中最难被替代的部分。
边界之二是工况:非标准化现场建不出完整模型
生产性实训面对的现场是动态的、非标准化的。设备存在不同程度的磨损,车间温湿度随季节与时段波动,物料批次之间性能有差异,电网干扰、人员误操作、突发故障都可能同时出现,变量的组合方式近乎无穷。虚拟仿真通常基于理想工况与标准参数构建,即便设计了故障分支,也多是预设路径,学生按图索骥即可完成排查。
真实现场则要求操作者先判断"发生了什么",再决定"该怎么办"。设备突然发出异常声响、管路出现渗漏、程序非正常停机、安全隐患在某个瞬间显现,这些情况往往没有标准答案,考验的是排查思路的完整性、处置顺序的合理性以及在压力下保持安全底线的稳定性。这种综合应变能力只能在高频次、真实后果可感的训练中逐步养成,仿真系统可以提供演练机会,但难以提供真实的压力与不确定性。
边界之三是素养:没有后果的环境长不出职业敬畏
生产性实训承载的内容并不止于技能操作,它同时是安全意识、质量意识、团队协作与现场管理习惯的养成场所。真实车间有必须遵守的安全规程,有工具定置摆放的要求,有油污与废料的处置流程,有师傅与同伴之间的协作节奏,也有生产任务带来的时间压力。学生在这样的环境中反复经历,才会逐渐把"规范"从外部要求内化为自身习惯。
虚拟环境没有安全风险,没有物料损耗,也没有现场秩序要求,操作失误不会带来任何实际后果。在无需承担后果的环境里,职业敬畏很难真正建立起来。长期以仿真训练为主的学生,技能动作可能规范,但在现场适应力、责任意识与协作能力上常显薄弱,进入岗位后需要较长的再适应期。
三条边界可以放在同一张表里对照,便于院校在排课时做判断。
| 能力维度 | 虚拟仿真可承担的部分 | 生产性实训必须承担的部分 | 典型训练环节 |
|---|---|---|---|
| 工艺原理认知 | 原理演示、参数变化观察、流程推演 | 工艺参数在真实设备上的响应验证 | 预习与原理验证环节 |
| 操作手感与分寸 | 动作顺序训练、标准步骤演练 | 力矩、间隙、张力、温度等手感校准 | 设备操作与工艺调试环节 |
| 故障排查与应变 | 预设故障路径的流程演练 | 复合型、突发型故障的现场判断与处置 | 设备维护与应急处置环节 |
| 安全与质量意识 | 安全规程的认知性学习 | 违规后果的真实体验与规范内化 | 车间日常管理与作业环节 |
| 协作与现场适应 | 角色分工的模拟演练 | 班组协作、节奏压力与沟通协调 | 生产任务组织环节 |
把这张表读透,院校在实训体系设计上就有了比较清晰的分配依据。虚实结合、以实为主,仍是当前条件下较为稳妥的组合原则:仿真承担原理验证、高危场景预演与试错成本较高的环节,真实设备与生产性任务承担手感养成、工艺规范与素养塑造。
上图表达的是一种分工关系而非简单叠加:仿真的产出是"具备进入真实工位的准备度",生产性实训的产出才是"能够独立承担岗位任务"。若把前者当成后者,评价环节就会出现明显的失真。
分阶段落地:课时怎么排、工具怎么配
落到具体执行层面,院校比较常见的做法是在一门实训课的三个时间轴上做差异化安排。课前用仿真做认知铺垫与安全交底,课中把最关键的动手环节留给真实设备,课后通过任务复盘与报告分析巩固经验。这不是简单的课时切分,而是把每种手段放在它最有效的位置上。
在课前阶段,教师可以利用仿真平台布置任务清单,要求学生完成规定次数的流程演练并提交操作记录;在课中阶段,教师应当把真实工位的训练时间优先保障给手感要求高、风险可控的核心工序,并通过巡回指导纠正动作偏差;在课后阶段,教师需要组织学生对照仿真记录与真实操作中的差异进行复盘,形成书面的问题清单。
| 阶段 | 教师动作 | 学生活动 | 平台/工具支撑 |
|---|---|---|---|
| 课前 | 发布仿真任务清单,完成安全交底与知识点推送 | 完成流程演练,提交操作记录与疑问清单 | 虚拟仿真软件、课程平台与实验手册 |
| 课中 | 巡回指导核心工序,记录动作偏差与安全问题 | 在真实设备上完成工艺操作与故障排查 | 生产性实训设备、工量具与工艺文件 |
| 课后 | 组织差异复盘,批阅实训报告并归集共性问题 | 对照仿真与实操差异,撰写报告与改进方案 | 实训报告批阅系统、学情分析工具 |
工具与资源的配置可以参照下表安排,避免出现"仿真软件买了没人用、真实设备排不上"的情况。
| 工具/资源名称 | 用途 | 适用环节 |
|---|---|---|
| 虚拟仿真实训软件 | 原理演示、高危场景预演与重复试错 | 课前预习与安全交底 |
| 生产性实训设备与工量具 | 手感养成、精度控制与工艺规范训练 | 课中核心工序 |
| 任务工单与工艺文件 | 明确操作标准、质量要求与安全事项 | 课中与课后全过程 |
| 实训报告批阅与学情分析工具 | 归集共性问题、形成个体能力画像 | 课后评价与教学改进 |
| 提示词模板库与教学智能体 | 辅助学生梳理排查思路、生成复盘提纲 | 课后复盘与自主学习 |
对于希望在评价环节减轻教师负担的院校,可以考虑引入具备学习行为采集、自动评测与学情画像能力的实践教学平台,把学生的操作记录、报告质量与问题分布自动归集。例如已有服务院校在实训报告数字化闭环管理方面做了探索——某职业本科院校在大数据专业建设中引入AI实践平台,实现了从任务布置、过程记录到报告批阅的数据贯通,教师得以把精力更多放在动手指导上。这类能力的价值不在平台本身,而在于让评价数据回流到教学安排,帮助院校判断哪些内容该放在仿真里、哪些必须留给真实工位。
三个容易踩偏的地方
实训体系的调整往往不是缺方法,而是几个判断点没想清楚。以下三种情况在院校中比较常见。
⚠️ 把虚拟仿真当作生产性实训的替代方案。仿真课时占比提高之后,如果真实工位的训练时长同步压缩,学生的手感与现场适应力会明显弱化。较为稳妥的做法是明确仿真只承担前置与预演职能,不挤占核心工序的实操课时。
⚠️ 评价只盯结果不看过程。只要最终结果正确就给高分,会掩盖操作过程中的违规动作与投机取巧。评价设计应当把安全规范执行、工艺步骤完整性、工量具使用是否得当一并纳入观测点。
⚠️ 任务定位过大,学生无从下手。把一个完整生产任务直接抛给学生,缺少必要的脚手架,往往导致仿真演练流于形式。任务设计宜从单点技能起步,再逐步过渡到复合任务,并在关键节点给出可复制的引导指令。
若要在课前引导环节设计脚手架,教师可以直接使用下面这段提示词模板,其设计意图是不一次性给出答案,而是分步追问,逼学生自己完成判断。
你现在是实训课的技术助手。请协助我梳理这次设备异常排查的思路,但不要直接给出结论。请按以下方式与我对话:第一轮,请先让我描述观察到的现象和已经排除的可能,并指出我描述中还缺少哪些关键信息;第二轮,根据我补充的信息,提示我应当优先检查的部位和原因,只给方向不给答案;第三轮,等我给出自己的判断后,请指出其中逻辑不完整的地方,并让我重新组织一次完整的排查顺序。全程请用提问引导,不要替我下结论。
仿真的价值、真实的不可替代性,最终都要落到同一件事上:学生走出校门时,手上是否有稳得住的分寸,心里是否有守得住的规范。虚拟仿真把不可能的训练变得可能,生产性实训把可能的训练变得有用,两者各守其位,实训体系才站得住。二期"双高计划"期间,实训条件建设的重点并不在于把仿真设备铺得多全,而在于把虚实之间的分工边界划清楚,让每一课时都落在它该在的位置上。
---
虚拟仿真替代不了生产性实训:边界、短板与补齐路径
虚拟仿真能解决看不见、进不去、做不起的难题,却替代不了生产性实训中手上有没有感觉的能力。本文厘清仿真的边界与短板,提出把仿真作为前置手段,再以真实设备与生产任务补齐手感、工艺规范与真实节奏,形成分工而非替代的实训体系,并提示把仿真当等价物的常见误判。
虚拟仿真替代不了生产性实训:边界、短板与补齐路径
虚拟仿真能解决看不见、进不去、做不起的难题,却替代不了生产性实训中手上有没有感觉的能力。本文厘清仿真的边界与短板,提出把仿真作为前置手段,再以真实设备与生产任务补齐手感、工艺规范与真实节奏,形成分工而非替代的实训体系,并提示把仿真当等价物的常见误判。


