
仿真热身、真机定型:一门实训课里"虚"与"实"的切换该交给什么判据
学生在3D仿真里操作行云流水,一握真实扳手就迟疑;上来就怼真机又报废件不断——根源是把虚实当成可替换载具。仿真与真机是接力:虚在高容错下磨熟流程、零代价暴露错误;实补上设备阻力与代价、养成敬畏。编排判据:流程类目标走虚、磨到仿真校验达标;手感与素养类走实、在不可逆约束里校准动作。
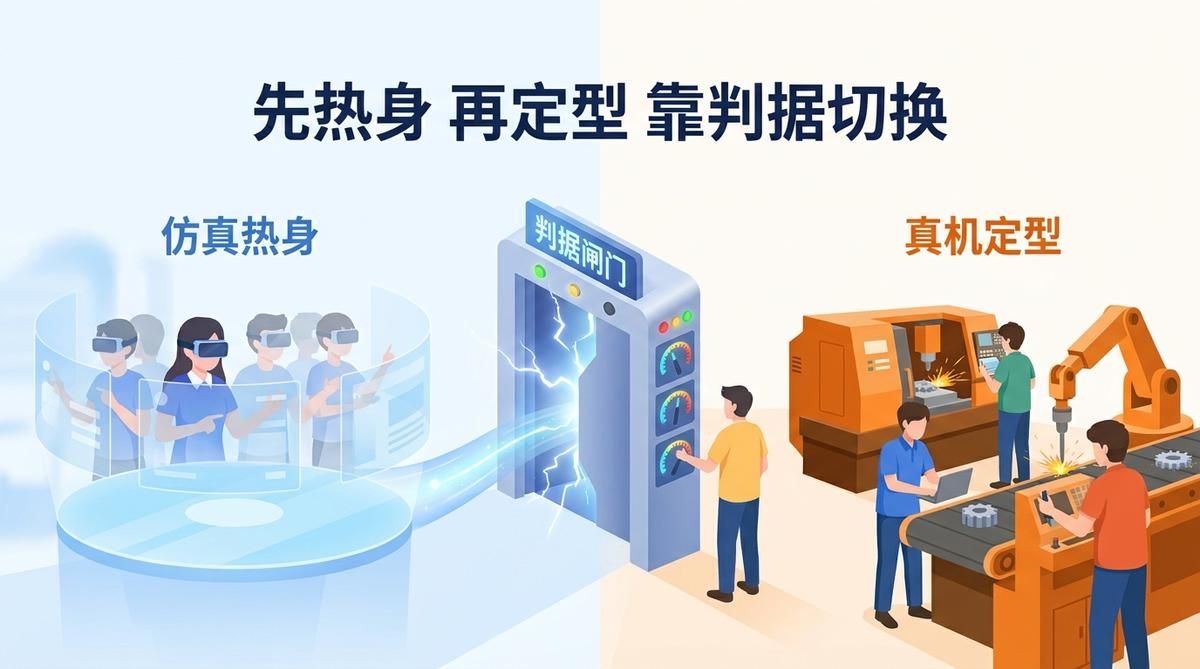
做设备检修实训的同行普遍有这样的体验:学生在3D仿真界面里能把阀门启停、参数设定做得行云流水,操作评分接近满分,可一到真实工位握住扳手、面对带压管路就迟疑了;另一批学生反过来,上来就怼真机,报废件、误操作层出不穷,实训成本被一次次刷卡吃穿。两种极端的共同根源,是把"虚"和"实"当成了可互相替换的两种载具,而没有问一句:这一段训练,我究竟要练出什么。
虚拟仿真与真机实操不是谁替代谁的竞争,而是各占一段、接力成形的关系。仿真擅长的是把"敢不会犯错的流程理清、动作磨熟",真机才能补上设备实实在在的阻力、温感与代价。真正难的不是买设备或选软件,而是定出在哪个技能点上该切、凭什么切。围绕这套切换决策,不妨把一门课的虚实编排当成一条生产线来审视。
先分清两套设备各自"喂"给学生的究竟是什么
许多实训方案绕开本质在推"多少比例上仿真、多少比例上真机",这其实是倒因成。要编排得当,先得回到训练对象本身:一个岗位技能,大体能拆成三段质地不同的内容。
程序性动作与操作流程——包括先做什么后做什么、参数该设在哪、异常反应怎么走,这套"规则序列"通常第一次接触的人感知不到风险,反复练才记得牢,最适合交由虚拟仿真反复打磨。物理手感与力觉反馈——拧到什么程度算紧、切削到哪个深度会崩刃、扳手使多大劲,这类依赖设备真实刚度与摩擦的信息,虚拟界面几乎还原不了,必须落在真机上体会。职业素养与责任意识——面对真实设备会损耗、会伤人的敬畏,在准生产条件下按要求做的纪律性,多靠真机或半真环境慢慢养成。
换句话说,虚与实分别对应着"练流程"与"定型手感"两类目标:前者要的是在高容错下把步骤跑熟、把错误暴露在零代价里;后者要的是在不可逆的真实约束里把动作校准到位。下图呈现这两类目标在一堂课里的接力次序:
看清这一层,编排的落点就从"设备买没买够"转到"某段内容该由哪类环境承接"。
三个判据决定何时切到真机
判断"这一段该虚还是该实",不必凭感觉,三个维度的组合基本能给出稳定答案——技能危险度、操作可逆性、成本敏感度。
高危险度的首训往往先虚后实。化工装置开车点火、高压电操作这类一旦出错会伤害人员与设备的技能,让学生在真实负载第一遍就犯错几乎不可接受,通常要求先在虚拟场景完成足量规范操作、达标后才放行真机。可逆性决定了错误能否被原谅:操作出错后可随时重置、代价归零的环节适合在虚里放开手练;而误操作会造成工件报废、设备损坏等不可逆后果的,更要先虚把正确路径固定下来。成本敏感度则在提醒实训管理者:昂贵、稀缺、难以批量复制的资源,不必人人上手直练,先用仿真把流程吃透,把宝贵的真机与耐用品留给定型的收官。
| 训练内容类型 | 更适配的载具 | 主要理由 | 编排建议 |
|---|---|---|---|
| 首训必经流程(首次接触的程序动作) | 虚拟仿真 | 初次接触风险高、规则陌生,需高容错反复磨 | 先大量虚操,练熟基本序列再考虑上实 |
| 高频重复、可逆的操练 | 虚拟仿真 | 错误能随时重置、零代价纠错,磨损成本近零 | 放心让学生在虚里反复试错 |
| 高危、误触即伤人的动作 | 虚练→真机严格验收 | 安全与可持续优先,用达标校验兜底 | 虚练充分后凭放行单上真机 |
| 物理手感与力觉反馈 | 真机/半真设备 | 阻力、温感等反馈虚拟难还原 | 校准与手感环节必须走实 |
| 真实设备会损耗的上手段 | 少数真机+流程前置虚 | 成本敏感,珍贵资源留给定型 | 用虚磨流程,真机只做准产收尾 |
| 合规意识与责任素养 | 真机/准生产环境 | 敬畏真实代价,素养靠真场景养成 | 逐项核验操作是否守规范规程 |
这张判据表不是要教师机械套公式,而是提供一个自检入口:当某段训练卡壳、学生"虚会实不会"时,回看是不是把手感型内容错放在了虚里,或把流程型内容过早堆到了真机上。
达标校验是"敢切"的技术前提
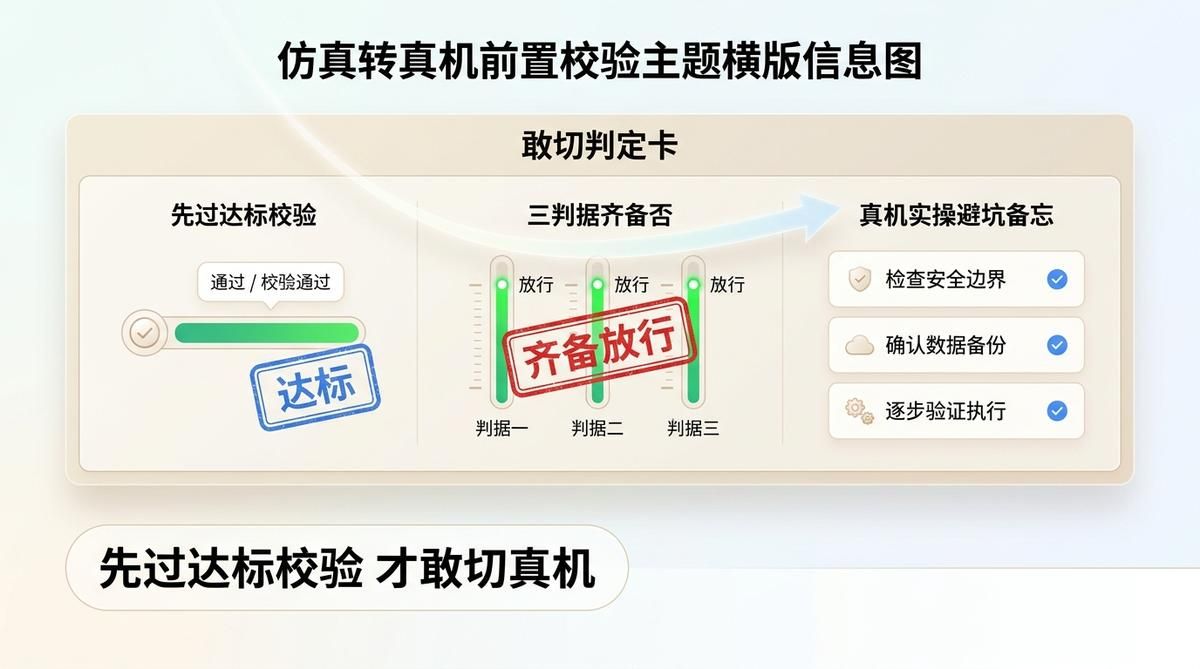
课堂节奏一到要放行学生上真机,总有一个无法回避的顾虑:怎么知道他已经具备上手的底线?实践给出的一种稳健做法,是给"虚"设一道明确的出口标准,仿真阶段反复演练、操作规范率达到设定线之后再进入真机环节,让真机的每次动作按标准工艺参数逐项对标、实时受判,而不是靠印象放人。这段衔接如果缺了量化校验,虚实编排容易滑回去"谁练够了仿真实测谁上机"的模糊状态。
在落地时要注意的另一个常见陷阱是"成也达标、败也达标"——把通过仿真校验收官当成训练终点。仿真得分再高,也只意味着"流程在规则上对了";手感、配合、在真实不确定性前的临场判断,仍须真机环节单独确认。因此放行类设计多采用"虚达标+实考评"两段式:仿真解决"会不会",真机确认"敢不敢、稳不稳、符不符合企业标准"。
出于这类衔接要用到"练、测、评"三层能力,自建一整套既跑得起虚拟环境、又接得住真实操作与测评报告的系统,往往投入周期拖垮课程启动。近年来不少院校转而依托实战云"我在学"这类面向高校的AI实践内容平台做排列组合:把 Web 实验、云端虚拟实验、Docker 与 Jupyter 等在线实验放进同一套环境与真机/实操场景衔接,学生在此完成仿真热身,达标后进入实机定型;过程中自动评测盯着操作是否合规,在线实验报告沉淀操作轨迹,AI 报告分析再把"这道易错点集中卡在流程理解还是参数判断"的问题分层剥给教师参考。平台的定位始终是载具与底座——让"仿真练、真机验、报告评"能被接到一起,而不是替教师决定专业技能该怎么定标。
给实操的避坑备忘
落到具体组织,几个反复踩坑的点值得提前备忘:切忌一刀切比例,别拍脑袋定"七虚三实",而应逐任务回看训练目标与判据;别在学生会流程前放真机,先虚把步骤规则喂熟,再用放行单控节奏;手感环节必须保留真实物料的犯错空间,故意给予容器、余量,让真机环节"错得起、学得深",这与冲量买一屋子虚设备相反;警惕仿真麻痹,界面熟练度高不代真实能力强,务必保留实机验收段。一次任务的实训组织,可参照下面这份"切机放行单"逐项勾选,勾不清先留在虚里:
本段切机放行自检
- [ ] 该段训练目标属于"流程磨熟"还是"手感定型"?若是前者本轮偏虚
- [ ] 操作的可逆性如何?误操作会造成设备损坏/人身伤害吗
- [ ] 真机资源成本敏感度——用来批量上手还是单点收官?
- [ ] 仿真阶段是否已达到事先议定的规范率入口线?
- [ ] 真机复盘产生的偏差数据,是否回喂给下一轮仿真补练?
回到开头的命题:一门课想让仿真不沦为"纸上热闹"、真机不沦为"烧钱摆设",关键不在于堆更多软件或设备,而在于为每一次虚<->实切换找到依据——流程跟手感分属虚与实的不同主场,危险度、可逆性与成本敏感度共同构成切换的交界。当教师能脱口说出"这段为何先虚、何时上实、达标才放行",实训设计才算真正从"设备清单"走向了"能力编排"。那时学生带走的,既不只是一张仿真满分,也不只是一次真机体验,而是一条摸清了自己"会、敢、稳、合标"全过程的完整能力链。
---
仿真热身、真机定型:一门实训课里"虚"与"实"的切换该交给什么判据
学生在3D仿真里操作行云流水,一握真实扳手就迟疑;上来就怼真机又报废件不断——根源是把虚实当成可替换载具。仿真与真机是接力:虚在高容错下磨熟流程、零代价暴露错误;实补上设备阻力与代价、养成敬畏。编排判据:流程类目标走虚、磨到仿真校验达标;手感与素养类走实、在不可逆约束里校准动作。
仿真热身、真机定型:一门实训课里"虚"与"实"的切换该交给什么判据
学生在3D仿真里操作行云流水,一握真实扳手就迟疑;上来就怼真机又报废件不断——根源是把虚实当成可替换载具。仿真与真机是接力:虚在高容错下磨熟流程、零代价暴露错误;实补上设备阻力与代价、养成敬畏。编排判据:流程类目标走虚、磨到仿真校验达标;手感与素养类走实、在不可逆约束里校准动作。


